

水下桥梁检测机器人:让桥墩水下检测从“抽检”走向“常态”
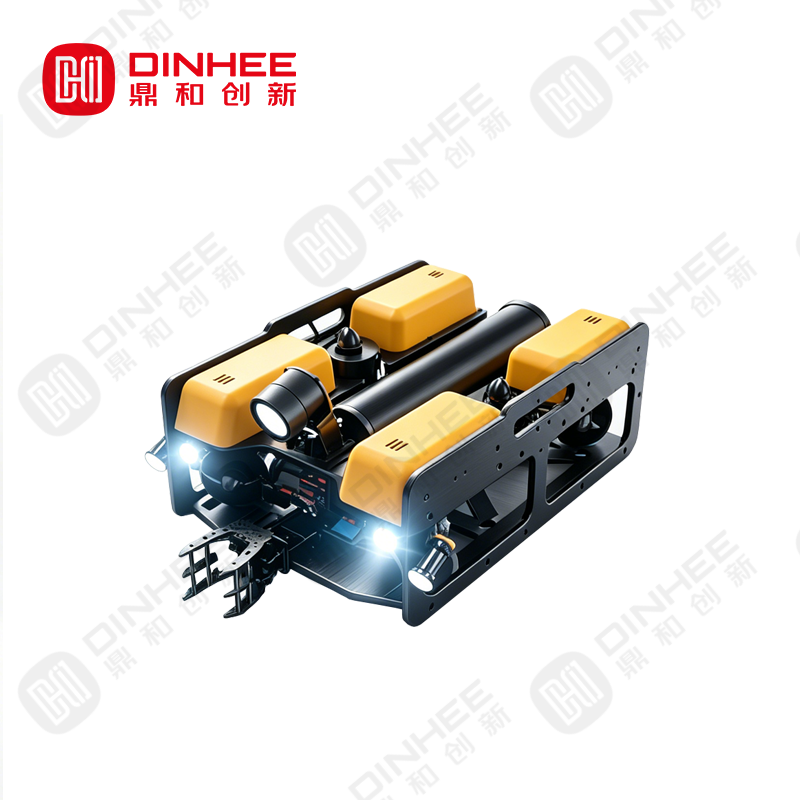
桥梁水下墩柱的病害检测,长期停留在“抽检”模式。每年汛前或汛后安排一次潜水员下水探摸,拍几张照片,写一份报告——这是多数桥梁管理单位的常规做法。但水下病害是动态发展的:冲刷坑在汛期持续扩大,混凝土剥落在冻融循环中加速,钢筋锈蚀在保护层开裂后急剧恶化。两次抽检之间的变化,完全处于盲区。水下桥梁检测机器人的价值,正在于把检测从“离散的时间点”变成“连续的动态过程”。鼎和创新DH-R220水下探索机器人,以八推抗流、机械臂抓取和双链路数据存储为核心能力,为桥墩水下检测的常态化作业提供了工程化支撑。
点击图片查看产品详情
抽检模式的根本缺陷:不知道“变化”发生在什么时候
抽检模式的核心问题不是“测不准”,而是“测得太少”。假设一座桥墩在两次抽检之间出现了新的剥落,或者原有冲刷坑扩大了半米,运维人员无从知晓。等到下一次抽检发现时,病害可能已经发展到需要立即处置的程度。这种滞后性,是水下结构安全评估的最大隐患。
要解决这个问题,检测设备必须满足三个条件:能在桥墩周围复杂流态中稳定作业,能抵近结构表面进行精细观察,能将数据完整保存以便多期对比。这三点,正是DH-R220设计的出发点。
八推抗流:让常态化作业不再受水流制约
桥墩周围是水流绕流最剧烈的区域。汛期河道流速可达2-3节,桥墩迎水面和墩尾涡流区流态复杂。普通水下机器人无法在这种环境中稳定悬停,拍摄画面抖动模糊,检测数据不可用。如果只能在枯水期作业,常态化检测就无从谈起。
DH-R220搭载八推进器矢量布局,总功率540W,极限抗流达3节,正常作业速度5节。矢量布局的核心价值不在推力大小,而在姿态控制精度——即便横向水流冲击,也能通过侧向推力补偿保持稳定悬停。配合大面积镂空仿生低阻框架,进一步降低水流冲击,提升姿态稳定性。这意味着在汛期大部分时段,DH-R220依然能够稳定抵近桥墩表面,完成高清成像和缺陷记录。常态化检测的第一个前提得到了满足。
机械臂+高清成像:让“抵近观察”成为常态
抽检模式下,潜水员单次下潜时间有限,只能对桥墩进行抽样观察,大量表面区域被跳过。而病害的分布是随机的,漏检的区域可能恰好是问题最严重的地方。
DH-R220搭载1080P分辨率摄像头,可定制视觉识别算法,配合矩阵多灯照明系统,单灯1500流明高亮,在深水弱光环境中保障清晰成像。操作员可控制机器人对桥墩表面进行系统扫描,逐段记录表面状态。对于需要采样的可疑区域,专属2自由度机械臂配合收纳筐,可在巡检过程中同步完成水下打捞与采样。这意味着“抵近观察”不再是一次性的,而是可以覆盖整个桥墩表面,甚至对同一部位进行多角度成像。从“抽检”到“全检”,DH-R220把检测的覆盖面提升了一个量级。
双链路数据存储:让多期对比成为可能
抽检模式下,检测数据往往分散在不同人员、不同格式的记录中,难以进行系统的多期对比。而常态化检测的核心价值,正在于通过多期数据对比判断病害是在发展还是已经稳定。
DH-R220采用网络读取与上位机本地存储双链路设计。即便水下网络信号受干扰,检测数据仍可保存在机器人本地存储器,上浮后读取,确保每一帧检测画面不丢失。100米线缆抗拉力达500kg,在水中不沉底不缠绕,确保长距离作业中线缆不干扰航向。数据可追溯、可复核、可多期对比——当同一桥墩的检测数据在同一坐标系下逐期叠加,冲刷坑的扩展速率、剥落面积的增长趋势、裂缝宽度的变化量,都变得清晰可见。
长续航+高适配:支撑常态化作业的工程基础
常态化检测意味着更高的作业频率和更大的检测范围。如果设备续航短、需要频繁充换电,常态化就失去了可行性。DH-R220搭载近500Wh大容量电池(33,600mAh),正常作业续航3小时。八推进器矢量布局支持正常作业速度5节,大幅提升检测效率。配件拓展支持声呐、抓取器等,可根据检测任务灵活配置。
从“抽检”到“常态”,水下桥梁检测机器人的价值不在于替代潜水员完成某一次检测,而在于让检测从“离散点”变为“连续线”。鼎和创新DH-R220以八推抗流、机械臂抓取、高清成像和双链路数据存储为核心能力,为桥墩水下病害的常态化精准诊断提供了工程化支撑。当每一座桥墩都拥有持续更新的“健康档案”,桥梁水下结构的安全评估便从“经验判断”走向了“数据驱动”。
