

水下大坝检测机器人:从“潜水员探摸”到“机器人全检”的作业模式变革
大坝水下检测长期依赖潜水员探摸。一座混凝土坝的迎水面、闸门槽、消力池,需要潜水员逐段下潜、逐点检查。受气瓶容量限制,单次下潜有效作业时间通常只有30到60分钟;受水流和能见度制约,很多区域根本到不了、看不清。更关键的是,潜水员只能“抽检”——在有限时间内选择几个代表性点位看一看,大量表面区域被跳过。水下大坝检测机器人的成熟,正在把这种“抽检式”作业推向“全覆盖”模式。鼎和创新DH-R230水下作业机器人,以三重融合导航、毫秒低延迟操控和可扩展传感器接口为核心能力,为大坝水下检测提供了一套可系统覆盖、可精细观察、可数据留存的工程化方案。
痛点一:潜水员作业窗口短,覆盖范围有限
潜水员下水一次,有效检测时间受水深、水温、气瓶容量多重制约。在30米水深、15℃水温条件下,单次下潜作业时间往往不足40分钟。一座百米级大坝的迎水面面积动辄数千平方米,靠潜水员抽检根本无法覆盖全部表面。大量区域常年处于“检测盲区”。
点击图片查看产品详情
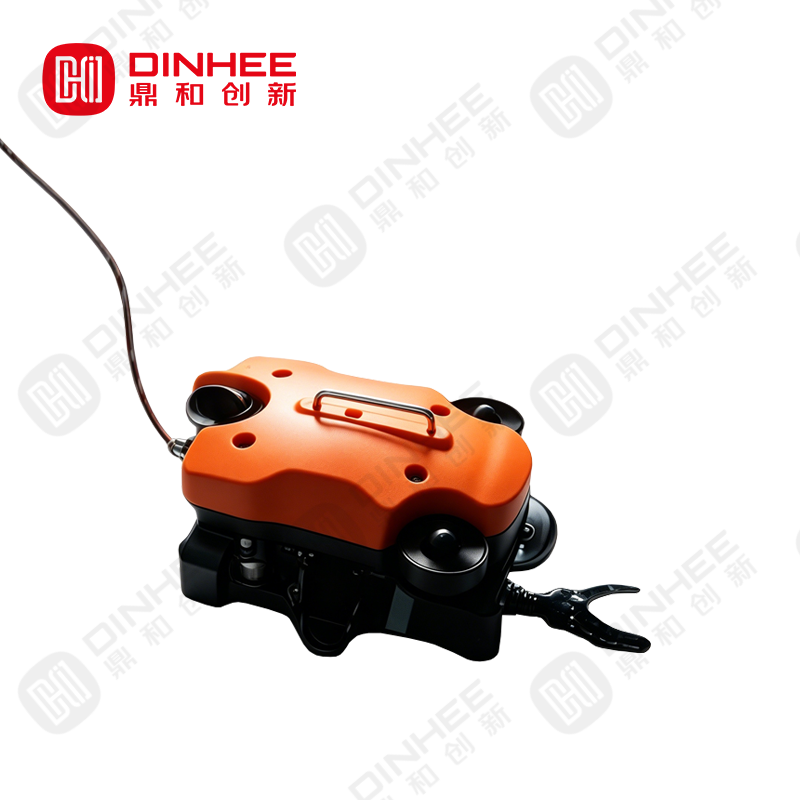
DH-R230从两个维度解决覆盖问题。一是续航——设备支持长时间连续作业,无需频繁上浮换气。二是导航——搭载视觉+声呐+IMU三重融合导航系统,清澈水域以视觉特征辅助定位,浑浊水域由声呐提供环境轮廓信息,IMU持续输出姿态数据,三者实时融合,即便在极浊水域也能精准悬停、不迷航、不漂移。这意味着机器人可以沿坝体表面系统扫描,逐段记录,而不是随机抽检几个点。
痛点二:浑水中看不清,微小病害易漏检
大坝迎水面和消力池水体含沙量高,能见度往往不足半米。潜水员在浑水中只能靠手感判断,细微裂缝、早期剥落、空蚀麻面极易漏检。而这些早期病害恰恰是后续恶化的起点。
DH-R230标配1080P分辨率摄像头,可定制视觉识别算法。操作员可控制机器人稳定抵近坝体表面,进行近距离高清成像。20毫秒超低延迟操控让机器人的动作几乎与操作指令同步,支持浮潜、俯仰、横滚、偏航、悬停、定高六种运动模式,在坝体表面、闸门槽、消力池等复杂结构中穿梭自如。铝合金管+高强度亚克力+密封圈组合压封的防护结构,最大潜深100米,足以覆盖绝大多数大坝的检测深度需求。
痛点三:数据分散,无法多期对比
潜水员检测的数据以影像和纸质记录为主,不同人员、不同时期的检测结果难以在同一坐标系下对比。冲刷坑是在扩大还是稳定?剥落面积是在增长还是收敛?这些问题靠零散的影像资料无法回答。
DH-R230采用100米中性浮力缆,在水中不沉底不缠绕,大幅降低长距离作业中的理线难度。数据可实时回传,也可本地存储。更重要的是,机器人的三重融合导航为每一帧影像提供了准确的空间坐标——多期检测数据可在同一坐标系下叠加对比,冲刷坑的扩展速率、剥落面积的变化趋势、裂缝宽度的增长量,都可以被量化跟踪。可拓展搭载声呐和抓取器,在一次下潜中同步完成结构检测、地形扫描和必要的水下抓取任务。
从“抽检”到“全检”的作业模式变革
水下大坝检测机器人的价值,不在于替代潜水员完成某一次下潜,而在于让大坝水下检测从“离散抽检”变为“系统全检”。DH-R230以三重融合导航、毫秒低延迟操控、工业复合防护和可扩展传感器接口为核心能力,为坝体表面、闸门槽、消力池等关键部位提供了一套可全覆盖、可精细观察、可多期对比的检测方案。当大坝水下“体检”从依赖“潜水员探摸”走向“机器人系统扫描”,大坝安全评估便从“局部判断”走向了“整体掌握”。鼎和创新DH-R230,正在让每一处水下结构都拥有持续更新的“健康档案”。
