

水下船体检测机器人:如何解决船舶水下检验的四大痛点?
船舶水下部分长期浸泡在海水中,面临海生物附着、防腐涂层剥落、推进器缠绕、舵系腐蚀等问题。传统船体水下检验依赖潜水员或进坞排空检查,前者受水流、能见度和水深限制,后者成本高昂且影响船舶运营。水下船体检测机器人的成熟,正在为航运企业提供一种可常态化、可量化、可追溯的替代方案。鼎和创新DH-R230水下作业机器人,围绕船体检测的四个典型痛点,提供了一套工程化解决方案。
痛点一:海生物附着看不清,涂层剥落难发现
船体水下部分最容易出现的问题是海生物附着和防腐涂层剥落。藤壶、牡蛎、藻类附着在船底,增加航行阻力、提高燃油消耗;涂层剥落则导致钢板暴露,加速腐蚀。但潜水员在浑浊海水中可视范围有限,微小剥落点极易漏检。
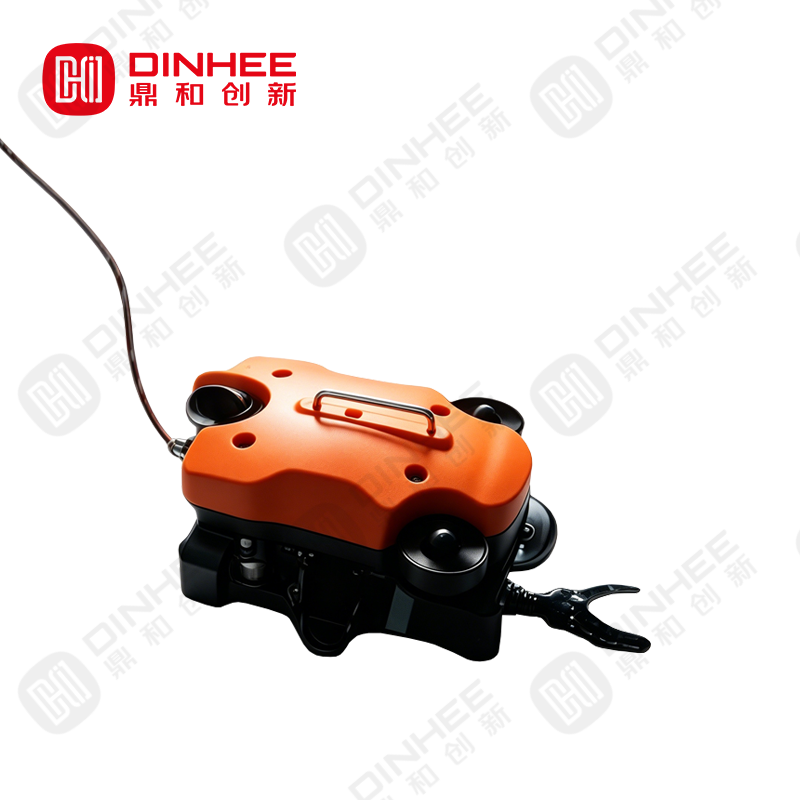
点击图片查看产品详情
DH-R230标配1080P分辨率摄像头,可定制视觉识别算法,支持自定义场景特定算法。操作员可控制机器人稳定抵近船体表面,对船底、舷侧、舵系等部位进行近距离高清成像。20毫秒超低延迟操控让机器人动作几乎与操作指令同步,配合浮潜、俯仰、横滚、偏航、悬停、定高六种运动模式,在船体曲面和狭窄空间穿梭自如。视觉+声呐+IMU三重融合导航系统确保在浑浊港口水域中依然能够精准悬停、不迷航、不漂移,每一帧影像都带有准确的空间坐标。
痛点二:推进器与舵系缠绕,潜水员难以靠近
船舶推进器和舵系是缠绕高发区——渔网、缆绳、塑料袋等杂物缠绕在螺旋桨或舵叶上,轻则增加阻力,重则损坏密封、导致舵机失灵。但推进器位于船体尾部下方,空间狭窄,潜水员作业难度大、风险高。
DH-R230尺寸470×450×350mm,体积适中,机动性强,可在船尾推进器周围狭窄空间灵活穿行。铝合金管+高强度亚克力+密封圈组合压封结构,最大潜深100米,足以覆盖绝大多数商船和工程船的水下检测深度需求。可拓展搭载抓取器,对缠绕物进行清理或采样。100米中性浮力缆在水中不沉底不缠绕,确保在船体周围复杂结构中作业时线缆不干扰航向。
痛点三:进坞检查成本高,水下检测缺手段
船舶进坞排空检查是全面检验船体的标准方式,但进坞费用高昂,且船舶需停运数天至数周,对运营方造成直接经济损失。船东需要一种在航状态下即可完成初步检测的手段,以便提前发现隐患、规划进坞时间。
DH-R230支持在船舶锚泊或低速航行状态下进行水下检测。100米线缆支持远距离作业,操作人员可在码头或辅助船上远程操控。可拓展搭载声呐,对船体水下部分进行整体扫描;可拓展搭载水质传感器,实时监测港口水域PH值(0-14,精度±0.02)。一次下潜作业,可同步完成船体表面影像记录、推进器检查、舵系观察和必要的水下抓取任务。
痛点四:检测数据分散,无法多期对比
船体腐蚀和海生物附着是动态发展过程。今年船底涂层剥落面积有多大?明年同一位置是否扩大?推进器缠绕物清理后是否复发?这些问题需要多期检测数据对比才能回答。但传统潜水检测数据分散在影像和纸质记录中,难以系统对比。
DH-R230采用网络读取与上位机本地存储双链路设计。即便水下网络信号受干扰,检测数据仍可保存在机器人本地存储器,上浮后读取,确保每一帧检测画面不丢失。视觉+声呐+IMU三重融合导航为每一帧数据提供空间坐标基准,多期数据可在同一坐标系下叠加对比,让船体水下状态的变化趋势被量化跟踪。
从“进坞抽检”到“在航常态检测”
水下船体检测机器人的价值,不在于替代进坞全面检验,而在于让船东在两次进坞之间拥有常态化的检测手段。鼎和创新DH-R230以三重融合导航、毫秒低延迟操控、工业复合防护和可扩展传感器接口为核心能力,为船体表面、推进器、舵系等关键部位提供了一套可在浑浊港口水域中持续作业的检测方案。当船体水下状态能够被定期记录、被多期对比、被量化跟踪,船舶维护便从“被动进坞”走向了“主动规划”。
