

船体检测-水下机器人(ROV)
水下船体检测机器人需克服水下能见度低、船底结构复杂等难题。DH-R230凭借100米潜深、20ms低延操控及视觉+声呐+IMU多源融合导航,能精准贴合船体表面,高效排查附着物与结构裂纹,保障船舶安全。
船舶在长期航行和停泊过程中,船底极易附着藤壶、海藻等生物,同时受海水腐蚀和物理碰撞影响,船体表面可能出现裂纹、变形或焊缝脱落。传统依赖潜水员下水摸排的方式,不仅效率低下,而且在港口复杂水域面临极大的安全风险。本文将深度解析如何利用DH-R230水下作业机器人,高效完成水下船体检测任务。
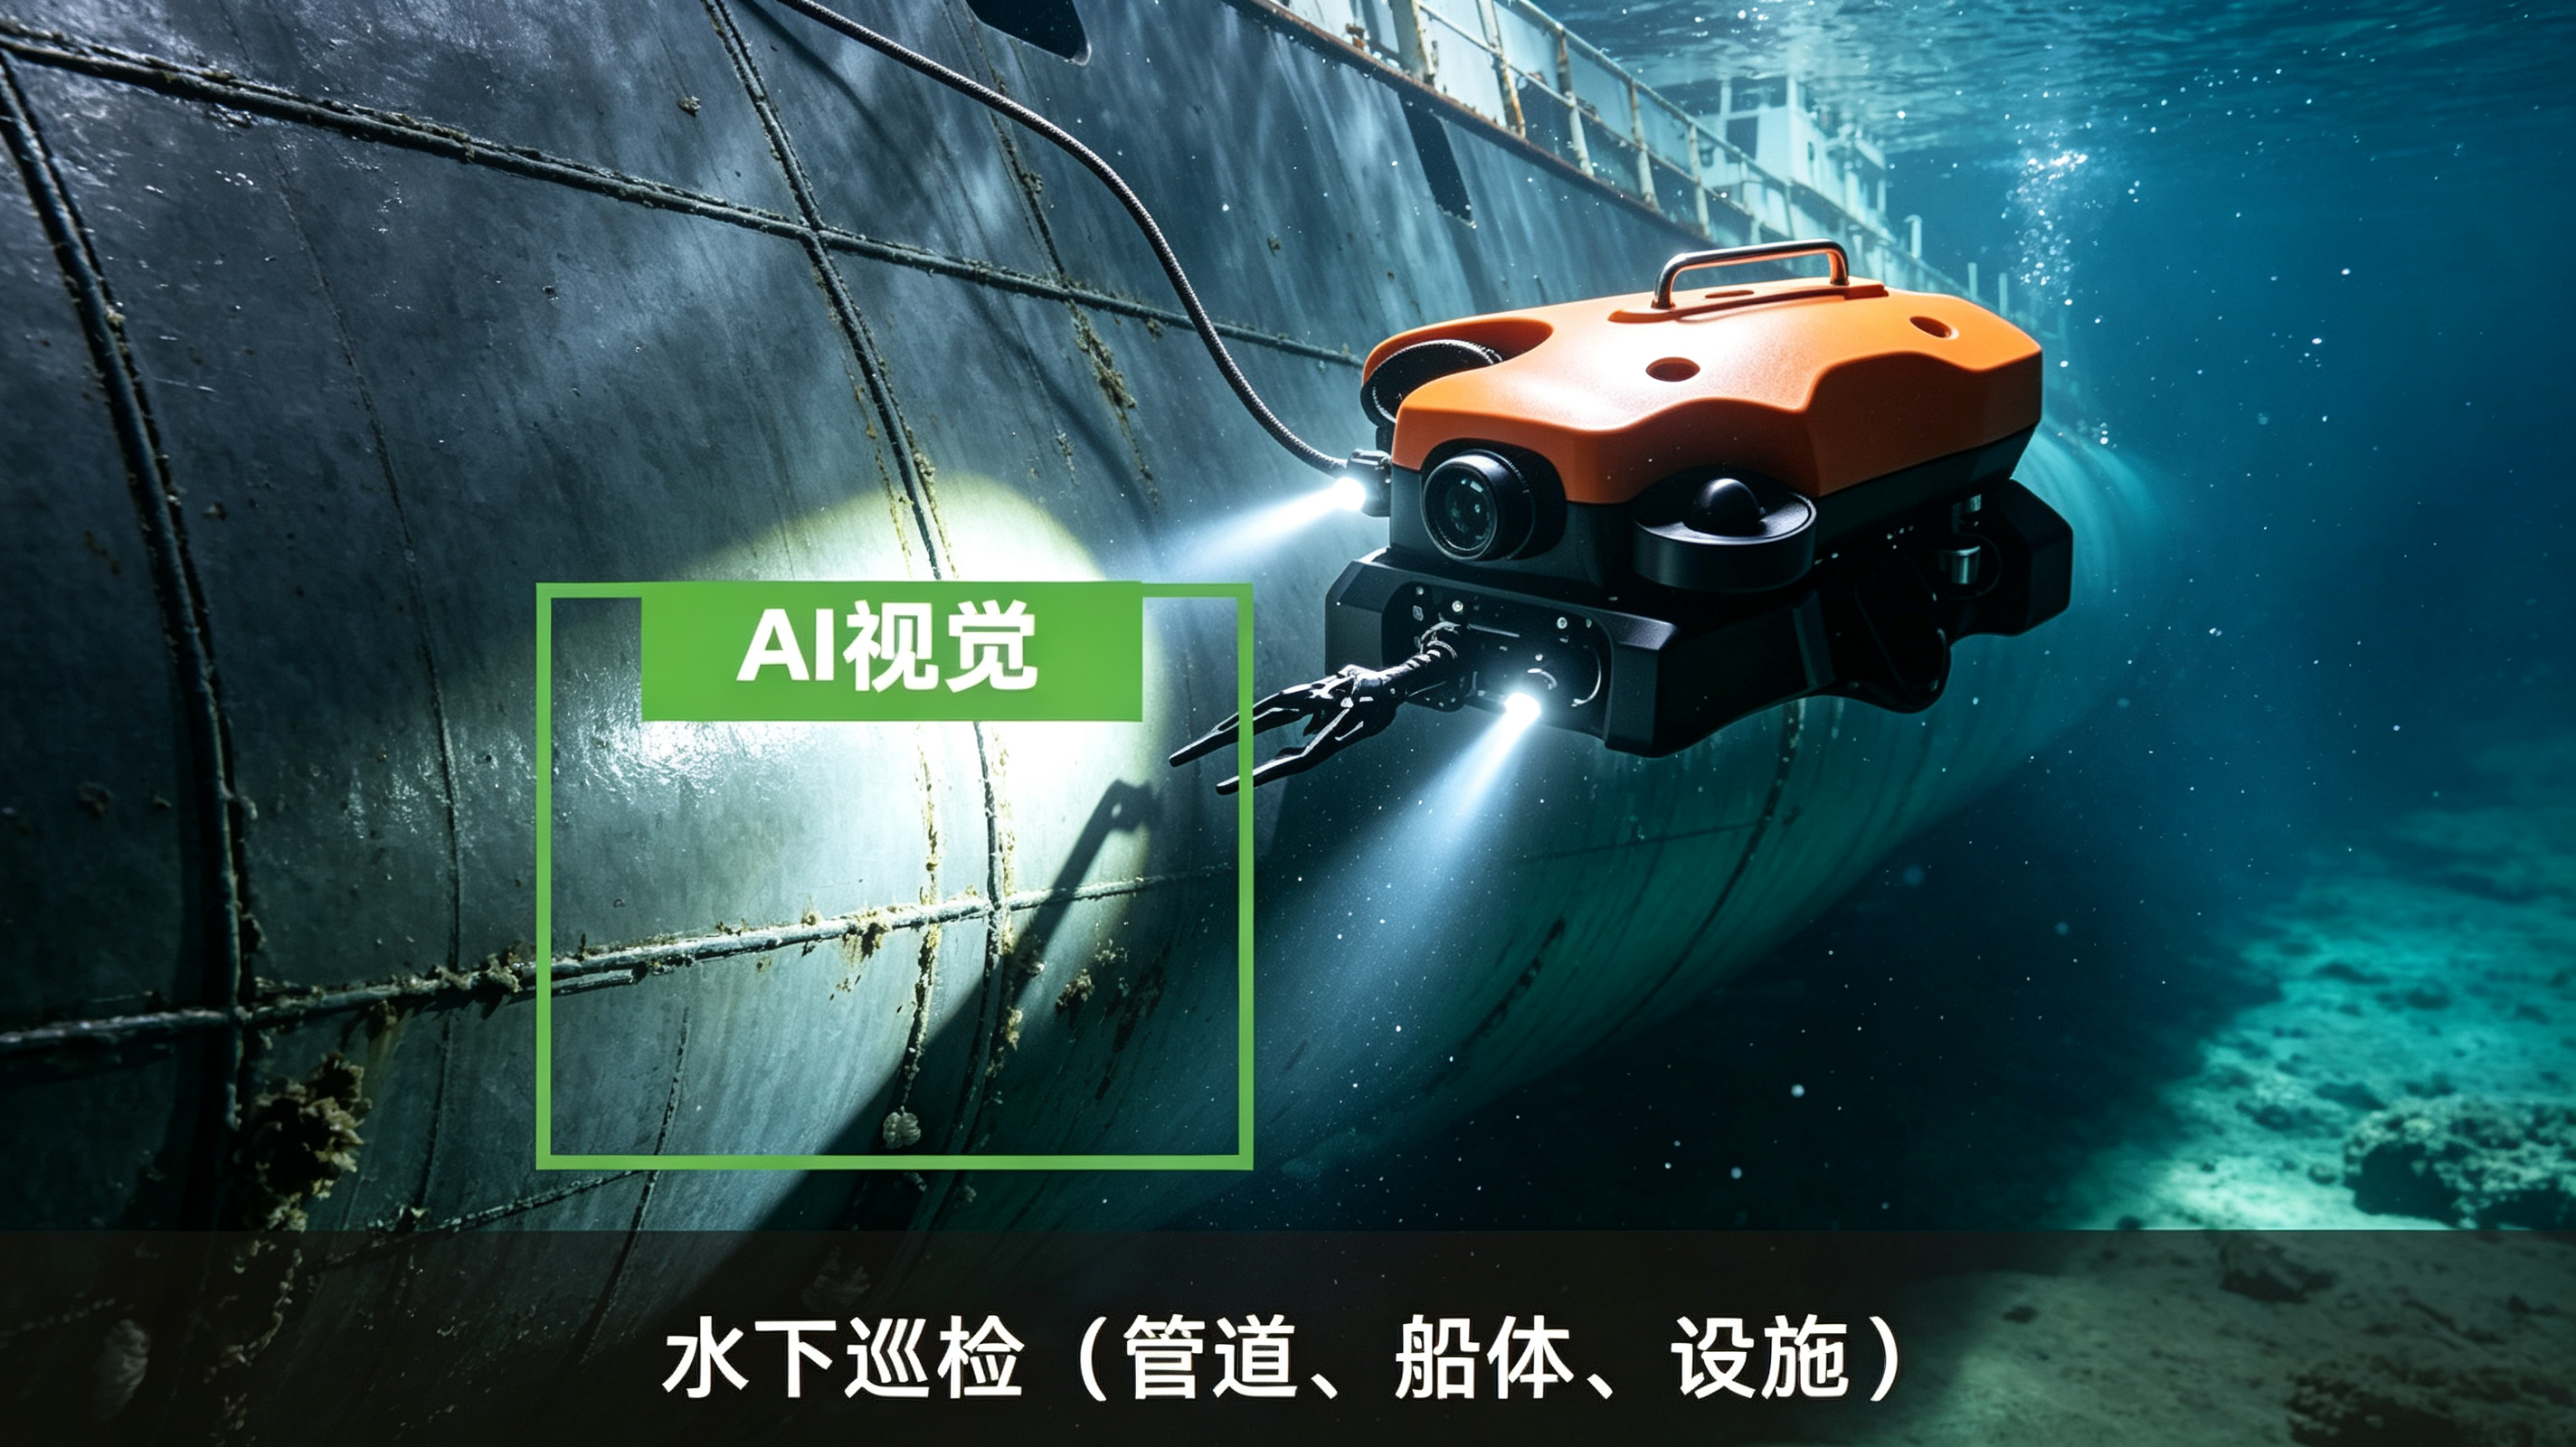
传统水下船体检测面临哪些挑战?
传统的人工潜水检测方式已经难以满足现代船舶高效运维的要求,主要体现在以下三个方面:
水下能见度极低,排查盲区多:港口水域通常泥沙悬浮,能见度极差。潜水员在水下难以看清船底焊缝、螺旋桨和舵叶的细微裂纹。
人工潜水风险极高:船底环境复杂,暗流、渔网缠绕和过往船只螺旋桨对潜水员构成巨大威胁,且受潜水时间限制,单次检测范围有限。
数据精准度与可追溯性差:依靠潜水员手感触摸或模糊录像,很难精准定位船体腐蚀位置和尺寸,且无法实时监测水质对船体的腐蚀情况。
DH-R230如何解决水下船体检测难题?
DH-R230水下作业机器人专为复杂水下环境设计,其核心特性完美适配水下船体检测任务:
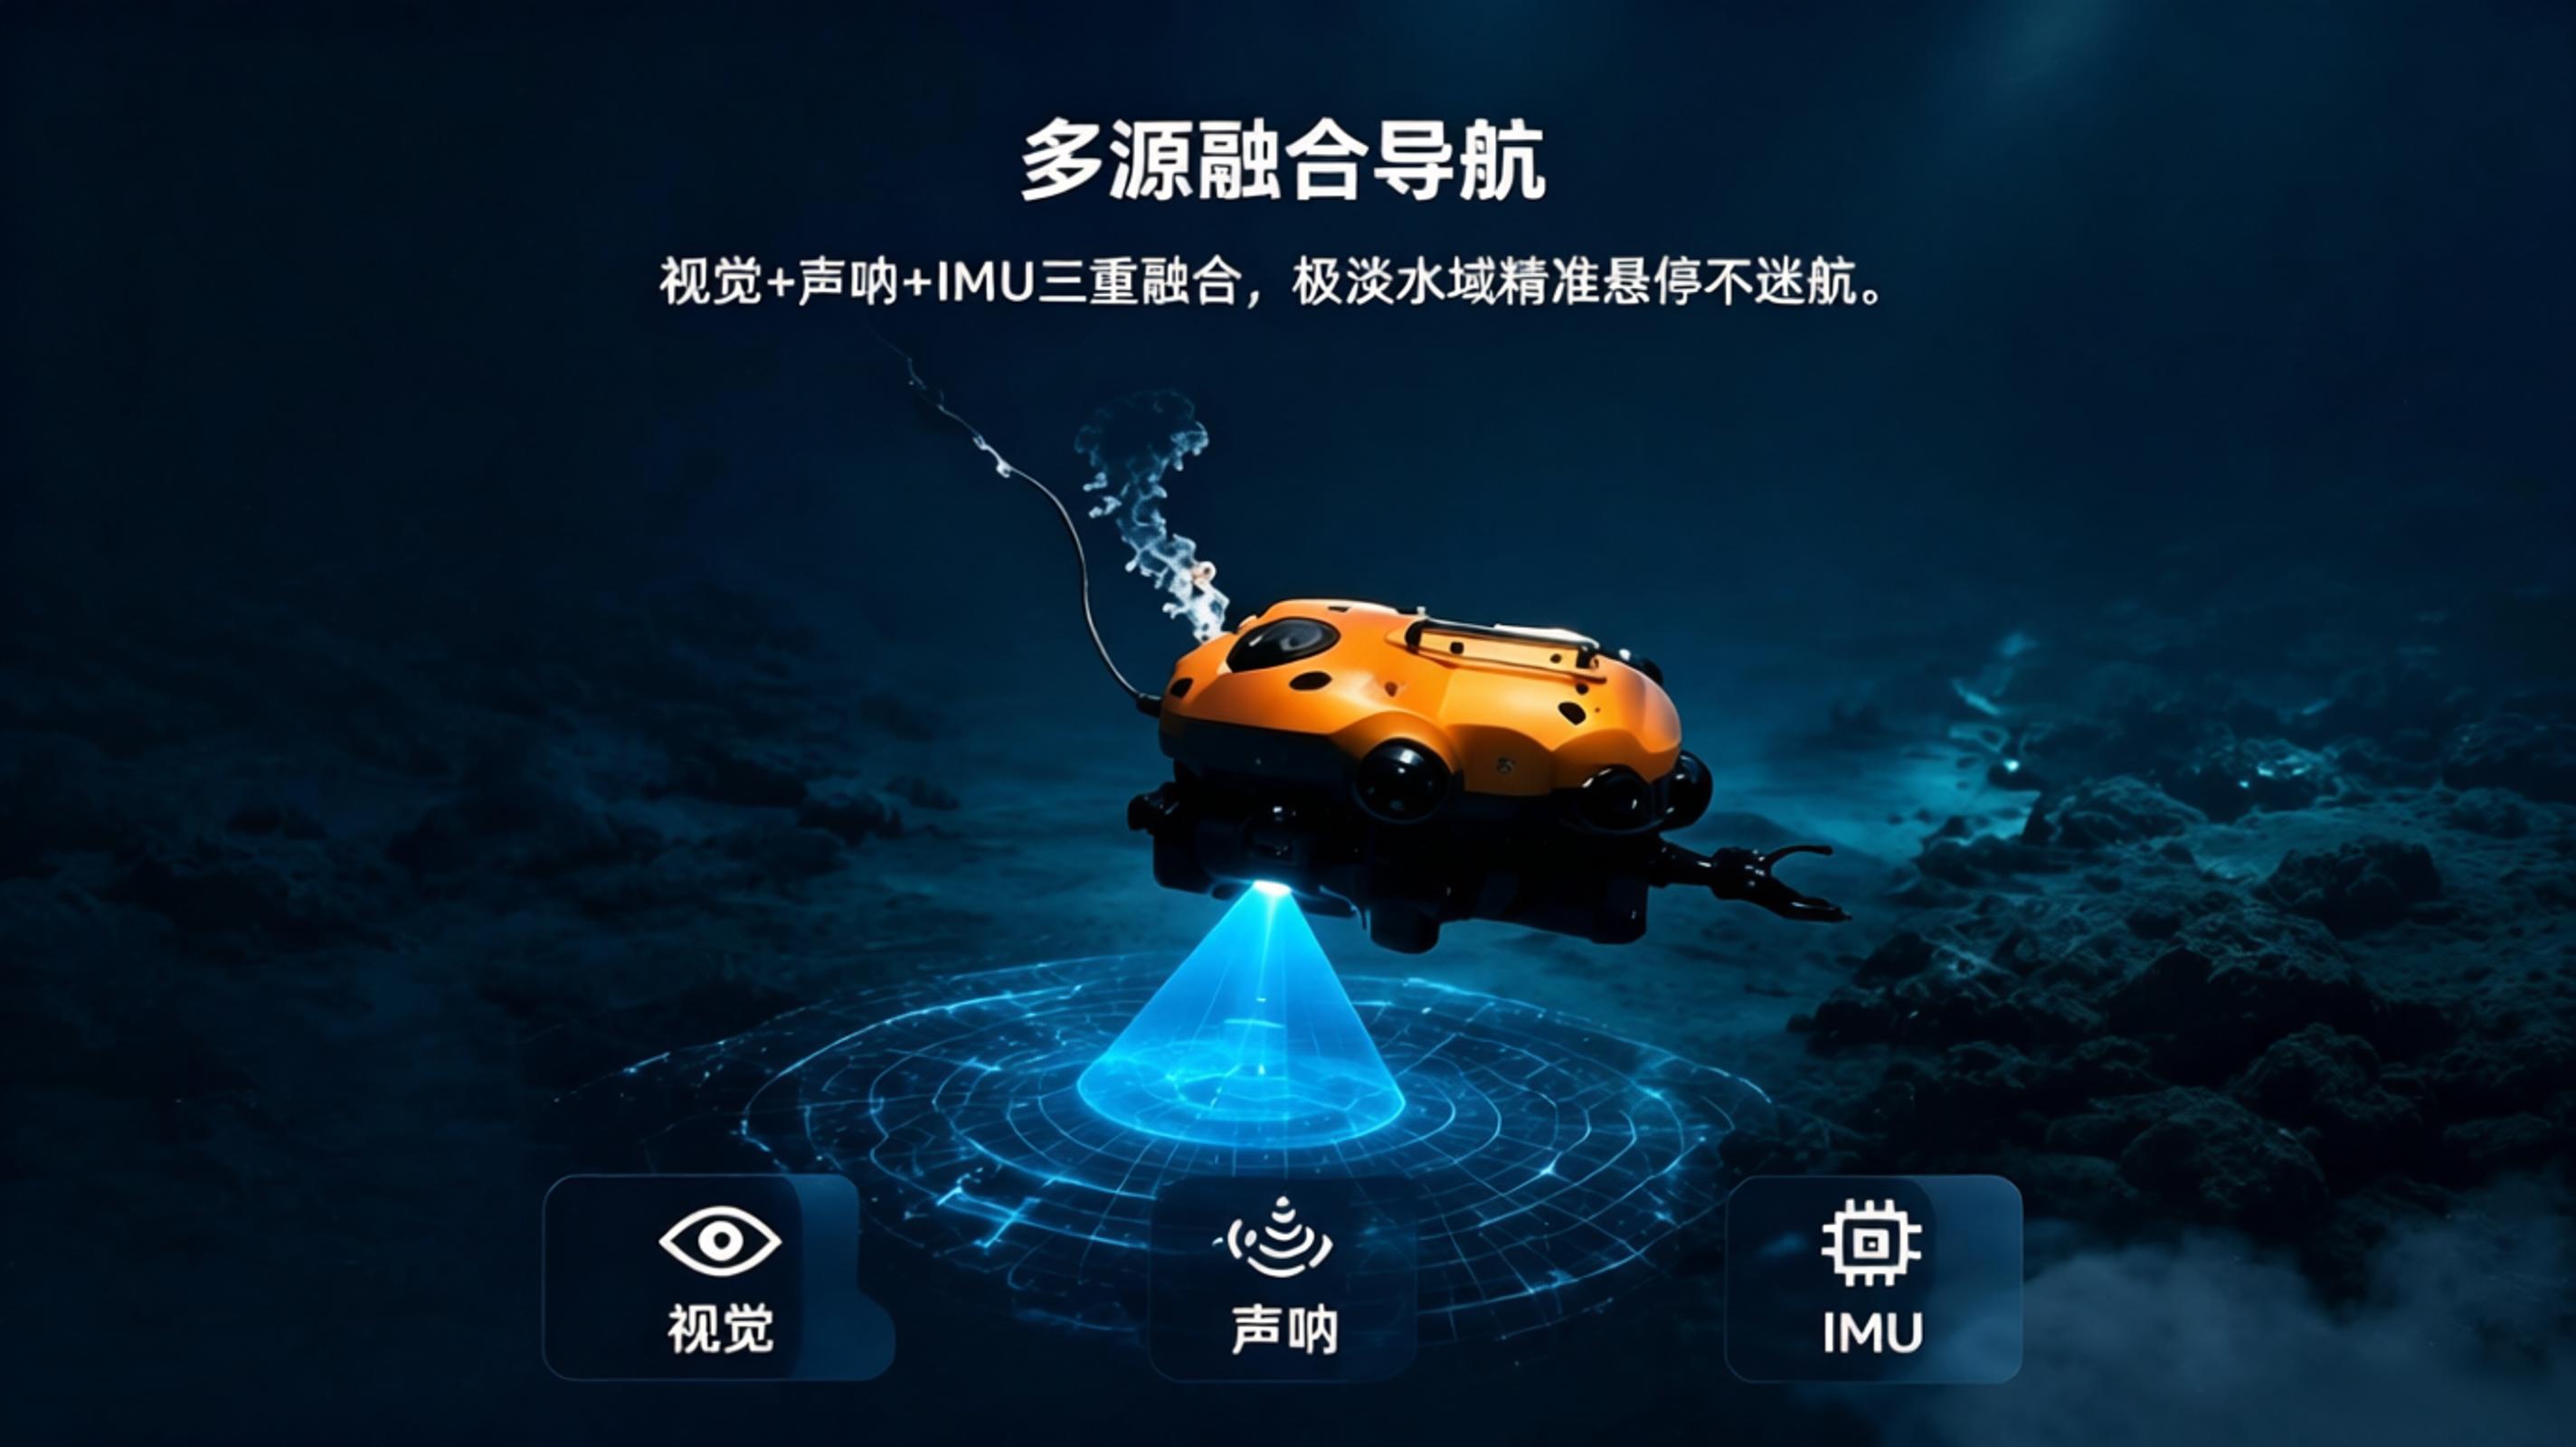
多源融合导航,极浊水域不迷航:视觉+声呐+IMU三重融合,即便在港口极浊水域,也能精准悬停在船体表面,确保对船底附着物和裂纹的准确定位。
毫秒低延操控,复杂结构微操精准:20毫秒超低延迟结合六自由度运动,操作员可以轻松控制机器人在船底、螺旋桨和舵叶间穿梭,进行俯仰、横滚、偏航等精细动作。
工业复合防护,抗撞耐压:铝合金框架搭配高强度亚克力舱体设计,抗撞和耐压性能优异,最大潜深可达100米,满足绝大多数大型船舶的吃水深度要求。
高清视觉与拓展配件:1080P分辨率摄像头可定制视觉识别,配合声呐和抓取器拓展配件,不仅能看清船体表面,还能进行船体厚度检测和附着物采样。
原位水质监测:内置高精度传感器,实时直读pH值等数据(精度±0.02),帮助评估停泊海域海水对船体钢板的腐蚀程度。
抗拉浮力线缆:标配100米中性浮力缆(φ12mm),不沉底不缠绕,大幅降低在复杂船底环境中的理线难度。
传统人工潜水与DH-R230水下机器人船体检测对比
对比维度 | 传统人工潜水巡检 | DH-R230 水下机器人巡检 |
作业风险 | 极高,受暗流、螺旋桨、缠绕物威胁 | 极低,无人作业,人员无需下水 |
最大潜深 | 通常受限于 30-40 米 | 最大潜深 100 米 |
水下能见度 | 依赖潜水员手感,极浊水域基本失效 | 视觉 + 声呐 + IMU 多源融合,极浊水域精准悬停 |
数据精度 | 模糊录像,难以精准定位缺陷 | 1080P 高清录像,声呐定量分析,定位精准 |
水质监测 | 需单独采样带回实验室 | 原位实时直读 pH 值,误差低至 ±0.02 |
作业效率 | 受潜水时间限制,效率低 | 20ms 低延操控,六自由度运动,全天候高效作业 |

常见问题解答 (FAQ)
1. 水下船体检测为什么推荐使用机器人? 因为港口水域能见度低、暗流多,人工潜水风险极高。DH-R230水下作业机器人凭借多源融合导航和20ms低延操控,能在极浊水域精准悬停,高效完成船体缺陷检测,大幅降低安全风险。
2. DH-R230水下机器人最大能下潜多深? DH-R230的最大潜深为100米,标配100米中性浮力线缆,完全满足绝大多数大型船舶船体检测的水深要求。
3. 在浑浊的港口水域,机器人能看清船底焊缝吗? 可以。DH-R230采用视觉+声呐+IMU三重融合导航。即便在视觉受限的极浊水域,声呐也能提供精准的结构成像,配合1080P摄像头,可以清晰识别船底焊缝和裂纹。
4. 机器人能实时监测海水对船体的腐蚀情况吗? 可以。DH-R230内置高精度水质传感器,能够原位实时直读pH值等数据,误差低至±0.02,帮助工程师直接评估海水对船体钢板的腐蚀性。
5. 操作DH-R230水下机器人复杂吗? 不复杂。它支持浮潜、俯仰、横滚、偏航、悬停、定高六自由度运动,配合20ms超低延迟操控,操作员可以轻松在复杂船底环境中进行微操。
6. 除了船体检测,DH-R230还能用于哪些场景? 它完美适配公安搜救、水利巡检、水下管道作业、港口码头基桩巡检、科研采样与水下观测等多种任务,体积适中机动性强。
